domingo, 10 de noviembre de 2013

RELLENO DE POLÍGONOS.

Polígono es una figura básica dentro de las representaciones y tratamiento de imágenes bidimensionales y su utilización es muy interesante para modelar objetos del mundo real.
 
En un sentido amplio, se define como una región del espacio delimitada por un conjunto de líneas (aristas) y cuyo interior puede estar rellenado por un color o patrón dado.
  
Casos de relleno según su complejidad.
 
El caso más sencillo de relleno es el triángulo. Luego sigue el relleno de polígonos convexos deN-lados.
 
Relleno de polígonos cóncavos.
 
 
Método de relleno de polígonos con color.
 
  •  Scan-line: Fila a fila van trazando líneas de color entre aristas. Para scan-line que cruce el polígono se busca en la intersección entre las líneas de barrido y las aristas del polígono. Dichas intersecciones se ordenan y se rellenan a pares.
 
 
  •  Línea de barrido: Es válido para polígonos cóncavos como convexos. Incluso para si el objeto tiene huecos interiores. Funcionan en el trozo de líneas horizontales, denominadas líneas de barridos, que intersectan un número de veces, permitiendo a partir de ella identificar los puntos que se consideran interiores al polígono.
 
 
  •  Inundación: Empieza en un interior y pinta hasta encontrar la frontera del objeto. Partimos de un punto inicial (x,y), un color de relleno y un color de frontera. El algoritmo va testeando los píxeles vecinos a los ya pintados, viendo si son frontera o no. No solo sirven para polígonos, sino para cualquier área curva para cualquier imagen se usan los programas de dibujo.


  •  Fuerza bruta: Calcula una caja contenedora del objeto. Hace un barrido interno de la caja para comprobar c/pixel este dentro del polígono. Con polígonos simétricos basta con que hagamos un solo barrido en una sección y replicar los demás pixeles. Requiere aritmética punto-flotante, esto lo hace preciso y costoso.
 
 
  •  Relleno mediante un patrón: Un patrón viene definido por el área rectangular en el que cada punto tiene determinado color o novel de gris. Este patrón debe repetirse de modo periódico dentro de la región a rellenar. Para ello debemos establecer una relación entre los puntos del patrón y los pixeles de la figura. En definitiva debemos determinar la situación inicial del patrón respecto a la figura de tal forma que podamos establecer una correspondencia entre los pixeles interiores al polígono y los puntos del patrón.


Bibliografía.


ILUMINACIÓN Y SOMBREADO.

Desde una perspectiva física, una superficie puede emitir luz por su propia emisión, como focos de luz, o reflejar luz de otras superficies que la iluminan. Algunas superficies pueden reflejar y emitir luz. El color que se ve en un punto de un objeto está determinado por las múltiples interacciones entre las fuentes de luz y superficies refractivas. Este es un proceso recursivo.
 
El problema consiste de dos aspectos:
 
 
1. Modelar las fuentes de luz en una escena.
2. Construir un modelo de reflexión que trate con las interacciones entre materiales y luz.
 
Para comprender el proceso de iluminación, se puede comenzar siguiendo los rayos de luz de un punto fuente, donde el observador ve solamente la luz que emite la fuente y que llega a los ojos; probablemente a lo largo de complejos caminos y múltiples interacciones con objetos en la escena, como se muestra en la siguiente figura:


  • Si un rayo de luz entra al ojo directamente de la fuente, se verá el color de la fuente.
  • Si un rayo de luz pega en una superficie que es visible al observador, el color visto se basará en la interacción entre la fuente y el material de la superficie: se verá el color de la luz reflejado de la superficie a los ojos.
 
En término de gráfica por computadora, se reemplaza el observador por el plano de proyección, como se ve en la siguiente figura:


La ventana de recorte en este plano se mapea a la pantalla. El recorte del plano de proyección y su mapeo a la pantalla significa un número particular de pixeles de despliegue. El color de la fuente de luz y las superficies determina el color de uno o más pixeles en el frame buffer.
 
La naturaleza de interacción entre los rayos y las superficies determina si un objeto aparece rojo o rosado, claro u obscuro, reluciente o no. Cuando la luz da en una superficie, parte se absorbe, y parte se refleja.
 
• Si la superficie es opaca, reflexión y absorción significará de toda la luz que dé en la superficie.
 
• Si la superficie es translucida, parte de la luz será transmitida a través del material y podrá luego interactuar con otros objetos.
 
Un objeto iluminado por luz blanca se ve rojo porque absorbe la mayoría de la luz incidente pero refleja luz en el rango rojo de frecuencias.
 
Un objeto relumbrante se ve así porque su superficie es regular, al contrario de las superficies irregulares.
 
El sombreado de los objetos también depende de la orientación de las superficies, caracterizado por el vector normal a cada punto. Las interacciones entre luz y materiales se pueden clasificar en tres grupos, como se ve en la siguiente figura:


1. Superficies especulares (espejos) - se ven relumbrantes porque la mayoría de la luz reflejada ocurre en un rango de ángulos cercanos al ángulo de reflexión. Espejos son superficies especulares perfectas. La luz del rayo de luz entrante puede absorberse parcialmente, pero toda la luz reflejada aparece en un solo ángulo, obedeciendo la regla que el ángulo de incidencia es igual al ángulo de reflexión.
 
2. Superficies Difusas - se caracterizan por reflejar la luz en todas las direcciones. Paredes pintadas con mate son reflectores difusos. Superficies difusas perfectas dispersan luz de manera igual en todas las direcciones y tienen la misma apariencia a todos los observadores.
 
3. Superficies translucidas - permiten que parte de la luz penetre la superficie y emerja de otra ubicación del objeto. El proceso de refracción caracteriza al vidrio y el agua. Cierta luz incidente puede también reflejarse en la superficie.
 
Fuentes de Luz.
 
La luz puede dejar una superficie mediante dos procesos fundamentales: 
 
• Emisión propia.
• Reflexión.
 
Normalmente se piensa en una fuente de luz como un objeto que emite luz solo mediante fuentes de energía internas, sin embargo, una fuente de luz, como un foco, puede reflejar alguna luz incidente a esta del ambiente. Este aspecto no será tomado en cuenta en los modelos más sencillos.
 
Si se considera una fuente como en la siguiente figura, se le puede ver como un objeto con una superficie.


Cada punto (x,y,z) en la superficie puede emitir luz que se caracteriza por su dirección de emisión (θ,φ) y la intensidad de energía emitida en cada frecuencia λ. Por lo tanto, una fuente de luz general se puede caracterizar por la función de iluminación I(x, y, z, θ, φ, λ) de seis variables. Nótese que se requiere dos ángulos para especificar una dirección, y que se asume que cada frecuencia puede considerarse de manera independiente. Desde la perspectiva de una superficie iluminada por esta fuente, se puede obtener la contribución total de la fuente al integrar sobre la superficie de la fuente, un proceso que considera los ángulos de emisión que llegan a la superficie bajo consideración y que debe considerar también la distancia entre la fuente y la superficie.


Bibliografía.


jueves, 24 de octubre de 2013

QUÉ ES MIGRANTE.


Al escribir la palabra migrante, la mayoría de los programas de edición de texto de los ordenadores modernos marcan error. El corrector correspondiente explica que existe la palabra inmigrado o emigrante.

Se denomina migrante a un individuo que se desplaza de una zona geográfica hasta otra y nunca llega especialmente por causas económicas o sociales, situación que conlleva un cambio en las costumbres y un proceso de readaptación a las nuevas circunstancias.

El migrante hoy es una persona sin nacionalidad de la cual, si bien podemos ubicar un origen, difícilmente podemos ubicar un destino. O más bien dicho, sólo podemos ubicar como su destino moverse, viajar, explorar, conocer y muy raras veces ser entendido. El migrante hoy encuentra complicado reconocer una nacionalidad propia, porque si bien es cierto que tiene la tendencia a reconocer la nacionalidad de origen, es cierto también que adquiere, lo desee o no, mucho de la nacionalidad que lo hospeda, aunque sea temporalmente. Formas de ser y de pensar, formas de relacionarse y visiones distintas son las características hoy de los ciudadanos migrantes.

QUÉ ES ITINERANTE.

Que va de un lugar a otro sin permanecer fijo en ninguno.

DIFERENCIAS ENTRE MIGRANTE E ITINERANTE.

Creo que migrante se traslada de un lugar a otro con el propósito de permanecer poco o largo tiempo en el lugar de destino, pero itinerante no permanece fijo en ningún lugar ya que si nos referimos a la actualidad donde nos encontramos en un país de pobreza, desempleo, inseguridad, el gobierno, la política, y los problemas a los que a veces no vemos fin es por eso que se dan este tipo de casos y más el de itinerante claro esta ver el ejemplo de los “indocumentados” como viven y sufren sin fin de cosas todo por que quisieron salir de su país y encontrar más oportunidades de empleo.

DESEMPLEO.

El término desempleo alude a la falta de trabajo. Un desempleado es aquel sujeto que forma parte de la población activa (se encuentra en edad de trabajar) y que busca empleo sin conseguirlo. Esta situación se traduce en la imposibilidad de trabajar pese a la voluntad de la persona.

Puede diferenciarse entre cuatro grandes tipos de desempleo: cíclico, estacional, friccional y estructural.

El desempleo cíclico consiste en la falta de trabajo durante un momento de crisis económica (es decir, de recesión). Se trata, por lo general, de periodos no demasiado extensos en el tiempo y que se revierten junto a la reactivación de la economía.

El desempleo estacional surge por la fluctuación estacional de la oferta y la demanda. El sector de la agricultura ofrece un claro ejemplo de este tipo de desempleo: en épocas de cosecha, aumenta la oferta de trabajo y el desempleo tiende a desaparecer; en el resto del año, se produce la situación inversa.

El desempleo friccional tiene lugar por la falta de acuerdo entre empleado y empleador. Las características de un puesto de trabajo no satisfacen al trabajador y éste se marcha de un empleo en búsqueda de otro. Se trata de un desempleo temporal y que suele ser constante.

El desempleo estructural, por último, es el más grave ya que supone un desajuste técnico entre la oferta y la demanda de trabajadores. Los puestos de empleo que requiere una economía son inferiores a la cantidad de gente que necesita trabajo. Esta situación exige la intervención del estado para solucionar el desequilibrio.

La tasa de desempleo de México se ubicó en septiembre en 4.92%, una tasa superior en 0.13 puntos porcentuales a la del mes previo, dijo el viernes el instituto nacional de estadísticas, INEGI.

La población ocupada se concentró en el sector servicios en 41.8%, en el comercio en 19.6% y en la industria manufacturera en 16.3 por ciento.

Las actividades agropecuarias concentraron 13.5% de la población ocupada y la construcción 7.2%, dijo el INEGI.

La tasa de desempleo ha permanecido alrededor del 5% en los últimos cuatro meses, un nivel que a la economía mexicana le ha costado combatir desde la crisis financiera global del 2008.

En la comparación anual, la tasa de desocupación también aumentó, a 5.29% en septiembre frente al 5.01% del mismo mes del 2012, según el INEGI.

El desempleo hoy en día es muy común ya que es una de las causas por las cuales muchas veces nosotros nos sentimos impotentes bajo la situación.

En México el gobierno ha querido remplazar al hombre u obrero por maquinas pero eso no ha sido una causa nada mas también se le considera desempleado a las personas que están dispuestas a trabajar por un sueldo y no pueden encontrar un empleo.

La gente tiene la necesidad de salir a trabajar a las calles en un empleo informal y de todas maneras tienen problemas con la autoridades porque no les permiten trabajar honradamente es cuando se manifiesta la delincuencia y violencias total. O peor la gente sale con sueños e ilusiones de irse a otra parte del país como Estados Unidos, creyendo que les ira mejor, ganaran bien pero es todo lo contrario, porque tienen que sufrir para su traslado yéndose de “mojados” y en ocasiones ocurren desgracias, y si logran cruzar la frontera sufren persecuciones ya que no tiene sus papeles en regla y su trabajo no lo valoran ya que a veces les llegan a pagar muy poco.

Conclusión.

Es por esto que el desempleo también aumenta la tarifa de crimen, y en ocasiones el suicidio, ante la desesperación y es que muchas veces el que es cabeza de familia tiene que mantener a todos y le es difícil, y es algo que el gobierno no ha querido reconocer a un 100% pero lo más ilógico en todo esto es que ha subido el incremento de desempleo y suben de precio los artículos y posteriormente todo aquello que al gobierno le interesa y le beneficia.


Bibliografía.

sábado, 12 de octubre de 2013

CONCLUSIÓN UNIDAD 3.


El estudio de este tema nos ha revelado mucho sobre las bases de los gráficos en 3D, y ver como es posible la formación de imágenes 3D parte de imágenes bidimensionales. También vemos que el proceso de modelado de imágenes tridimensionales trata, fundamentalmente, de la creación de la estructura geométrica de los objetos en la memoria del ordenador y la subsiguiente construcción de superficies.

Y sobre todo en la actualidad varias tecnologías han tenido un gran cambio gracias a los graficos 3D ya que lo podemos ver ampliamente utilizado para la generación de imágenes, llegando a su máximo exponente en diseño, animaciones, realidad virtual, el cine y los videojuegos.

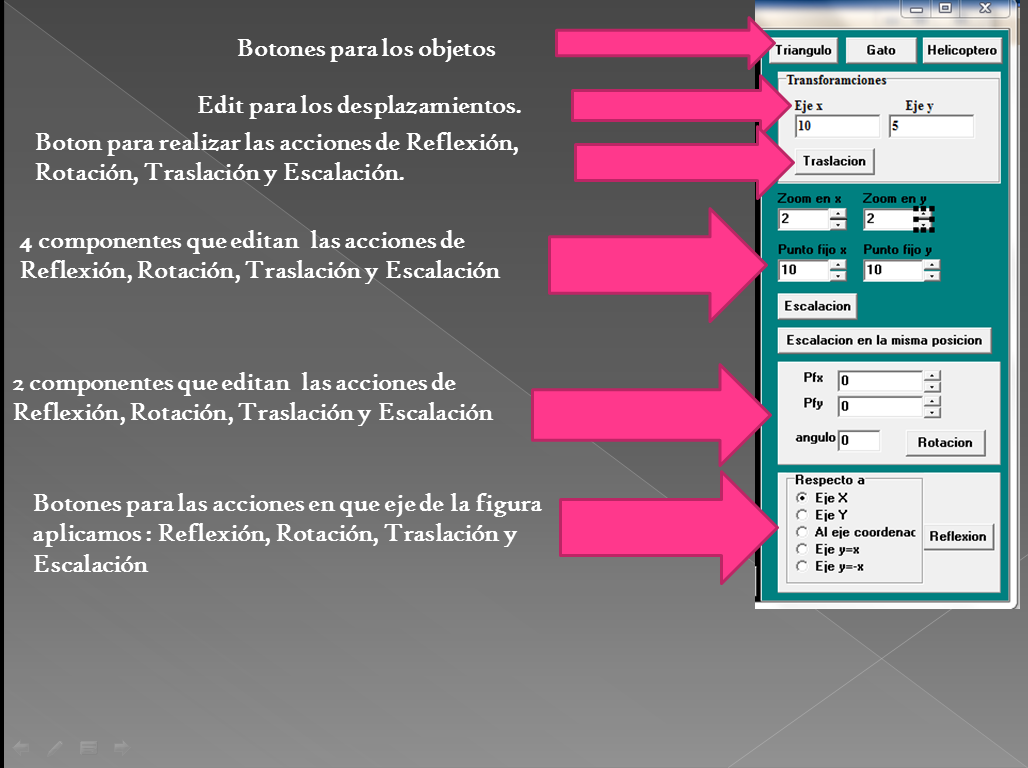
Transformaciones en 2D con multiplicaciones de matrices (Escalación, Traslación, Rotación y Reflexión).

El siguiente programa muestra las transformaciones que se le pueden dar a un dibujo en 2D utilizando coordenadas homogéneas. En el siguiente programa se manipula un triangulo, un gato y un helicóptero. Las transformaciones se llevan a cabo utilizando matrices de coordenadas y matrices de transformación dependiendo de la transformación(escalación, traslación, rotación y reflexión) que se vaya a hacer.

Programa En C++ Para Transformaciones.


LINEAS Y SUPERFICIES CURVAS.


Líneas.

La recta es una sucesión infinita o continua de puntos a lineados en una sola dirección. Es una de las primitivas gráficas en computación gráfica viene dada por la ecuación y= m.x+b , donde m es la pendiente de la recta y v es el corte con el eje y.


Como los pixeles se grafican en posiciones enteras, la línea trazada solo puede aproximar posiciones de línea reales entre los puntos extremos especificados.

Una línea recta debe dibujarse como una sucesión de pixeles.

Efecto de escalera que se produce cuando se genera una línea como una serie de pixeles .


Trasformar primitivas en pixeles.

Las coordenadas de los pixeles deben estar lo más cerca posible de una línea recta real.

Un algoritmo debe cumplir con:

*La secuencia de pixeles debe ser lo más recta que se pueda.
*Las líneas deben tener el mismo grosor e intensidad sin importar el grado de inclinación.
*Las líneas deben dibujarse lo más rápido posible.

Algoritmos para trazo de líneas
Algoritmo DDA,

El analizador diferencial digital(DDA) es un algoritmo que sirve para calcular posiciones de pixeles a lo largo de una línea, mediante el uso de la ecuación.

∆y=m.∆x

Ecuación básica de la recta y=m.x+b

m es la pendiente y v es la intersección con el eje y.

Algoritmo de bresenham

Calcula cual de dos pixeles es el mas cercano a la trayectoria de una linea.

El pixel x(i),y(i) se divide en (xi+1,yi)(xi+1,yi+1) hay que decidir cual pintar calculando la distancia vertical entre el centro de cada pixel y la linea real.

Las posiciones de los pixeles se representan por las áreas rectangulares numeradas.


Sección de una retícula de la pantalla donde se desplegara una linea que pasara por:

(Xi,Yi)

Atributos de las primitivas de salida
Estilo de líneas

*Los atributos de estilo de linea determinan la forma en que se desplegara una linea por medio de una rutina de trazo de lineas. Los atributos de linea son su tipo,su anchura y su color.

Superficies curvas 

Los despliegues tridimensionales de las superficies curvas pueden generarse a partir de un conjunto de entrada de las funciones matemáticas que define la superficies o bien a partir de un conjunto de puntos de datos especificados por el usuario. Cuando se especifican funciones de curvas, un paquete puede emplear las ecuaciones definidoras para localizar y gráfica posiciones de pixeles a lo largo de la trayectoria de la curva, casi igual como sucede con las curvas en dos dimensiones. Un ejemplo de la clase de superficies que pueden generarse a partir de una definición funcional seda en la figura. A partir de un conjunto de datos de entrada, un paquete determina las descripciones funcionales de la curva que mejor se ajusta a los puntos de datos según las restricciones de la aplicación En la figura 1.7 se muestra un objeto cuya superficies curvas pueden ser definidas por un conjunto de entrada de punto de datos.


Podemos representar una linea curva tridimensional en forma analítica con la pareja de funciones.

y=f(x), z=g(x)

Con la coordenada x seleccionada como variable independiente, los valores de las variables dependientes y,z se determinan después a partir de las ecuaciones 1.6 a medida que se avanza a través de valores de x de un extremo de la línea al otro. Esta representación tiene algunas desventajas. Si se desea una gráfica alisada, se debe cambiar la variable independiente siempre que la primera derivada (pendiente) de f(x) o bien g (x) se vuelve mayor que 1.Esto significa que se debe verificar continuamente los valores de las derivadas, que pueden volverse infinitas en algunos puntos. Así mismo, las ecuaciones anteriores ofrecen un formato desproporcionado para representar funciones con valores múltiples. Una representación más propicia de las curvas para las aplicaciones de las gráficas es en términos de ecuaciones paramétricas.


Ecuaciones parametricas.

Mediante la introducción de un curto parámetro, u, en la descripción coordenada de una curva, se puede expresar cada una de las tres coordenadas cartesianas en forma paramétrica. Cualquier punto de la curva puede representarse entonces por medio de la función vectorial.

p(u)=(x(u),y(u),z(u))

Por lo general, las ecuaciones paramétricas se constituyen de manera que el parámetro se define en el intervalo de 0 a 1.
También son posibles otras formas paramétricas para describir circunferencias y arcos circulares.

En el caso de una curva arbitraria, puede ser difícil idear un conjunto de ecuaciones paramétricas que definen completamente la forma de la curva. Pero cualquier curva puede aproximarse utilizando diferentes conjuntos de funciones paramétricas, sobre partes diferentes de la curva. Por lo general estas aproximaciones se forman con funciones polinomiales. Dicha construcción por partes de una curva debe implantarse cuidadosamente para asegurar de que haya transición sencilla de una sección de la curva a la siguiente. La uniformidad de una curva puede describirse a partir de la continuidad de la curva entre las secciones. La continuidad de orden 0 se refiere simplemente a que las curvas se interceptan. Continuidad de primer orden significa que las líneas tangentes (primeras derivadas) de dos secciones adyacentes de la curva son la misma en el punto de adyacencia.

Continuidad de segundo orden quiere decir que las curvaturas (segundas derivadas) de las dos secciones de la curva son la misma en la intersección. La figura 1.8 muestra ejemplos de los tres órdenes de continuidad.


En aplicaciones de diseño, una curva o superficie a menudo se define especificando interactivamente un conjunto de puntos de control, los cuales indican la forma de la curva. Estos puntos de control son usados por el paquete para formal ecuaciones paramétricas polinomiales para desplegar la curva definida, cuando la curva desplegada pasa a través de los punto de control, como en la figura 1.10 se dice que interpola los puntos de control.


Por otro lado, se dice que los puntos de control se aproximan si la curva desplegada pasa cerca de ellos (fig 1.11).Existen muchas técnicas para constituir ecuaciones paramétricas polinomiales de curvas y superficies, dada las coordenadas de los puntos de control. Entre los métodos básicos para desplegar curvas específicas con punto de control se incluyen las formulaciones de Bezier y "Spline".


Representación De "SPLINE"

Un spline es una curva diferenciable definida en porciones mediante polinomios. Para el ajuste de curvas, los splines se utilizan para aproximar formas complicadas.

La simplicidad de la representación y la facilidad de cómputo de los splines los hacen oculares para la representación de curvas en informática particularmente en el terreno de los gráficos por ordenador.


Curvas y Superficies De BEZIER.

Pierre Bezier, ingeniero francés desarrollo este método de aproximación de spline para utilizarlo en el diseño de carrocerías de los automóviles Renault. Las spline de Bezier tienen varias propiedades que hacen que sean muy útiles y convenientes para el diseño de curvas y superficies. Así mismo,es fácil implementarla.Por esos motivos las splines de Bezier están disponibles en forma común en varios sistemas de CAD, en paquetes generales de gráficas y en paquetes seleccionados de dibujo y pintura.

Curvas de Bezier

En general,es posible ajustar una curva de bezier para cualquier numero de puntos de control.el numero de puntos de control que se debe aproximar y su posición relativa determina el grado de polinomio de Bezier.

La idea de definir geometricamente las formas no es demasiado compleja:un punto del plano puede definirse por coordenadas.Por ejemplo, un conjunto A tiene unas coordenadas(x1, y1) y aun punto B le corresponde (x2, y2).para trazar una recta entre ambos basta con conocer su posición.

Si en lugar de unir dos puntos con una recta se unen con una curva,surgen los elementos esenciales de una curva Bezier: los puntos se denominan puntos de anclaje o nodos.La forma de la curva se define por unos puntos invisibles en el dibujo,denominados puntos de control,manejadores o manecillas.

Desventajas de las curvas de Bezier.

Para grafos de control complejos(formados por muchos puntos)

1. El grado de la base es elevado
2. Tienden a suavizar demasiado la geometría del grafo de control
3. Se tornan insensibles a pequeños cambios locales.El desplazamiento de un solo punto de control casi no produce efecto en la curva
4. El control global provoca que el desplazamiento de un solo punto de control modifique a toda la curva.

Aplicaciones de la curva de Bezier.

Las curvas de Bezier han sido ampliamente usadas en los gráficos generados por ordenador para modelado de curvas suaves. como la curva está completamente contenida en la envolvente convexa de los puntos de control, dichos puntos pueden ser suavizados gráficamente sobre el área de trabajo y usados para manipular la curva de una forma muy intuitiva. Las transformaciones afines tales como traslación y rotación pueden ser aplicadas con gran facilidad a las curvas, aplicando las transformaciones respectivas sobre los puntos de control.


Bibliografía.

CREAR UNA IMAGEN 3D MEDIANTE UNA ÚNICA LENTE Y SIN MOVER LA CÁMARA.

Se ha conseguido desarrollar una asombrosa técnica que permite a fotógrafos y microscopistas crear una imagen 3D usando una sola lente y sin mover la cámara.

Esta nueva tecnología se basa sólo en computación y matemáticas, y no en un hardware inusual o en lentes de complejidad extrema. El efecto sería equivalente a ver con un ojo cerrado una imagen con la percepción de profundidad que se lograría con los dos ojos abiertos.
Captar detalles tridimensionales mirando con solo un ojo, es muy difícil, tal como expone, a modo de ejemplo, Kenneth B. Crozier, del equipo de investigación. Se hace difícil percibir la profundidad con un ojo cerrado. El ojo se puede enfocar en una cosa u otra, pero a menos que también se mueva la cabeza de un lado a otro, es difícil percibir correctamente las distancias relativas de los objetos. Si la visión está fija en un punto, como cuando se realiza una observación mediante un microscopio, resulta un problema difícil.

Kenneth Crozier. (Foto: Eliza Grinnell, Harvard SEAS)

Una vía alternativa para esquivar este obstáculo es la que ha seguido el equipo de Crozier y Antony Orth, de la Escuela de Ingeniería y Ciencias Aplicadas (SEAS), adscrita a la Universidad de Harvard, y ubicada en Cambridge, Massachusetts, Estados Unidos. En esencia, se trata de calcular, mediante un software especial, cómo la imagen se vería si hubiera sido tomada desde un ángulo diferente. Para ello, el equipo se basa en las pistas que quedan codificadas en los haces de luz que entran en la cámara.

La luz que llega a cada píxel viene en un cierto ángulo, y ello brinda información importante. Las cámaras más avanzadas poseen todo tipo de nuevo hardware que puede registrar la dirección de la luz, lo cual permite hacer algunas cosas muy interesantes, como tomar una foto y enfocarla luego, o cambiar un poco la perspectiva visual. Eso está muy bien, pero la pregunta que los investigadores se plantearon fue: ¿Podemos obtener parte de esa funcionalidad con una cámara común, sin añadir ningún tipo de hardware adicional?

La clave, según encontraron, es inferir el ángulo de la luz en cada píxel, en vez de medirlo directamente (algo que los sensores de imagen convencionales no serían capaces de hacer). La solución del equipo es tomar con la cámara dos imágenes desde la misma posición, pero enfocadas a profundidades diferentes. Las ligeras diferencias entre estas dos imágenes proporcionan información suficiente para que un ordenador cree matemáticamente una imagen completamente nueva, como si se hubiera movido la cámara hacia un lado.

Combinando estas dos imágenes en una animación, Crozier y Orth bridan una vía mediante la cual fotógrafos aficionados y microscopistas pueden crear la impresión de una imagen con profundidad, sin tener que usar un hardware costoso.